[캡스톤] 객체인식 AI 기반 무인 방범 로봇
🌾 수확 완료
학교 전체가 1인 경비에 의존하는 한계를 보완하는 호관 담당 방범 로봇. 야간 환경에 맞춘 불빛 감응형 탐지 알고리즘과 관리자 모니터링 UI를 설계
- 객체 인식
- 딥러닝 모델 학습
- 야간 영상 처리
- 모니터링 UI
- 로봇
개요
경운대학교 소프트웨어학부 연구실에서 진행한 첫 팀 프로젝트다. 학교 전체 방범을 경비원 한 명이 맡는 구조는 사람이 한 곳에 있을 때 다른 곳이 비는 한계가 있다. 건물(호관)마다 방범 로봇을 두고, 객체 인식 AI로 사람과 출입문을 감시해 이상 상황을 관리자에게 알리는 “호관 담당 방범 로봇”을 기획했다.
이 프로젝트의 고정 카메라 한계가 다음 프로젝트인 드론 기반 객체 인식·위치 추적으로 이어졌다.
문제
방범이 실제로 필요한 시간은 야간이다. 그런데 일반적인 객체 인식 모델은 밝은 낮 영상으로 학습돼 있어서, 어두운 환경에서는 사람도 문도 제대로 잡지 못한다. 조명 장비를 늘리는 하드웨어 해법이 아니라 소프트웨어로 이 제약을 넘는 것이 핵심 과제였다.
내가 한 일
포트폴리오에 적은 기여도는 설계 60% / 개발 40% / 최적화 20%다. 기획과 설계 비중이 가장 컸다.
- 데이터 수집과 맞춤형 학습 - 야간 방범 환경에 맞는 모델을 만들기 위해 다양한 조건의 영상을 직접 수집했다. 방범의 핵심 대상인 사람과 문(Door)을 집중적으로 탐지하도록 모델을 학습시켰다.
- 불빛 감응형 알고리즘 설계 - 야간 조명 문제를 소프트웨어로 넘기 위해, 영상 안에 불빛이 감지되면 즉시 반응해 탐지 로직을 조정하는 동적 알고리즘을 설계했다. 조명 조건이 바뀔 때마다 같은 파라미터로 버티는 대신 상황에 맞게 탐지 방식을 바꾸는 구조다.
- 모니터링 UI 구성 - 관리자가 실시간 방범 상황을 한눈에 파악할 수 있도록, 인식 결과와 경보 시나리오가 화면에 명확히 드러나는 UI 레이아웃을 직접 디자인하고 구성했다.
결과
야간 환경이라는 가장 큰 제약을 자체 설계한 알고리즘으로 넘어 감지 정확도를 95% 이상으로 끌어올렸다. 기획력과 문제 해결 과정을 인정받아 우수논문상을 받았다.
수상 증적
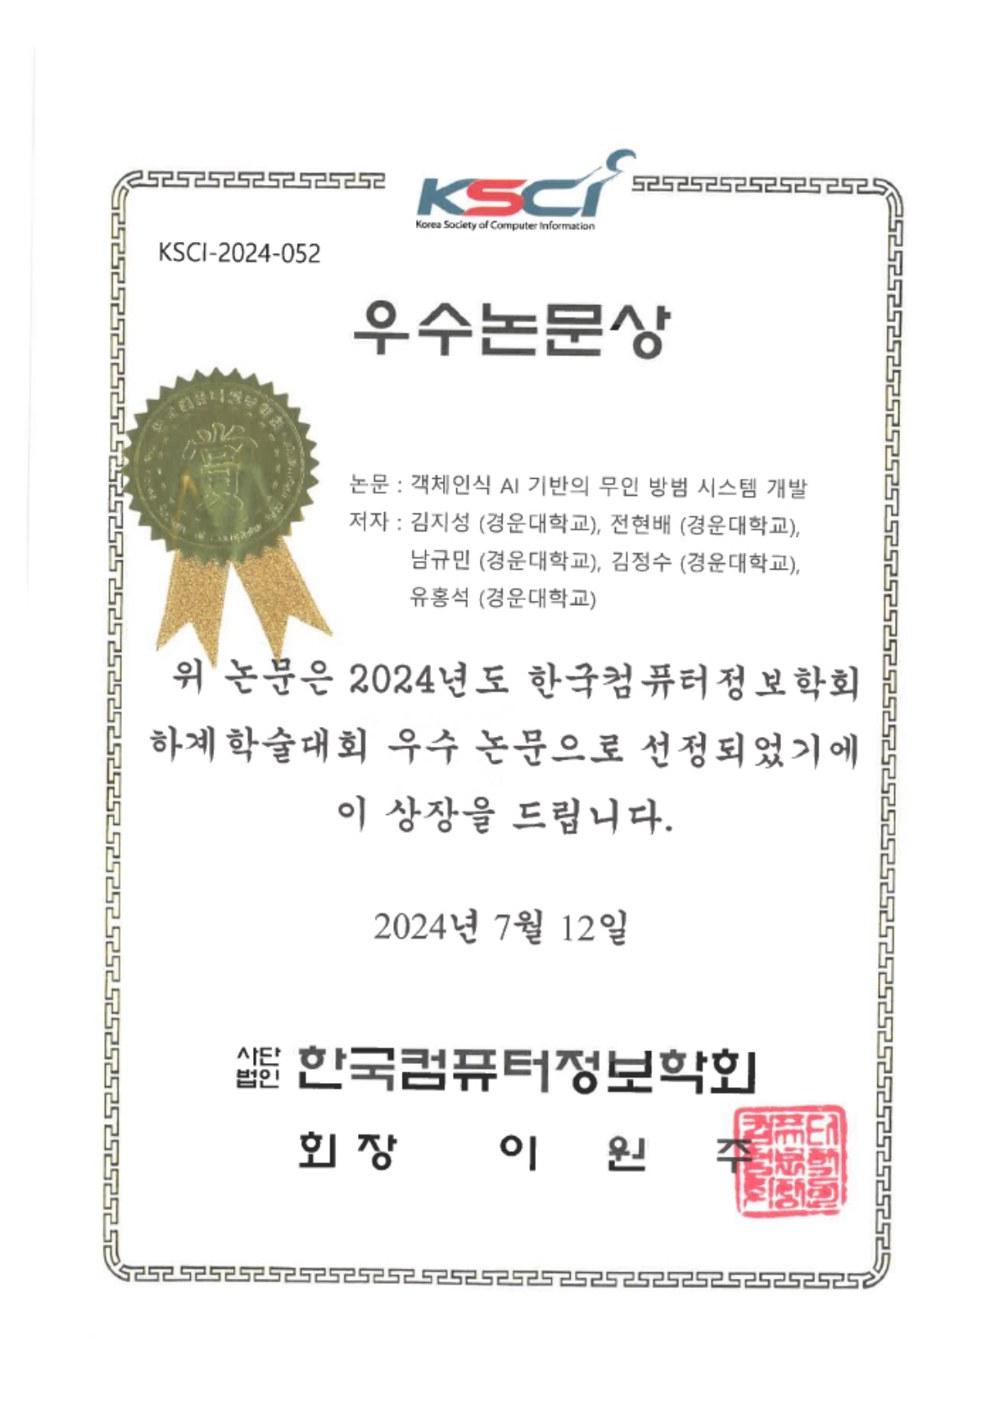
논문 “객체인식 AI 기반의 무인 방범 시스템 개발”로 2024년 한국컴퓨터정보학회(KSCI) 하계학술대회 우수논문상을 받았다.
배운 것
- 문제를 재정의하면 해법이 바뀐다. “어두워서 안 보인다”를 “조명이 바뀌면 탐지 조건이 바뀐다”로 다시 읽자, 조명을 더 다는 대신 불빛에 반응하는 알고리즘이라는 소프트웨어 해법이 나왔다.
- 데이터가 모델을 만든다. 공개 데이터셋으로는 야간 성능이 나오지 않았다. 실제 운용 환경과 닮은 영상을 직접 모으는 것이 학습 기법보다 먼저였다.
- 보여주는 것도 시스템의 일부다. 탐지가 정확해도 관리자가 화면에서 상황을 바로 읽지 못하면 경보가 늦어진다. 모니터링 UI를 설계하면서 “탐지 결과를 어떻게 전달하는가”가 성능의 일부라는 걸 배웠다.
한계
- 카메라가 고정돼 있어 사각지대가 생긴다. 이 한계가 드론 프로젝트를 기획한 출발점이 됐다.
- 시험한 야간 조건은 교내 환경에 한정된다. 다른 조명 구성이나 실외 환경에서는 알고리즘을 다시 조정해야 한다.
연관 프로젝트
- 드론과 GPS를 이용한 객체 인식 및 실시간 위치 추적 - 이 프로젝트의 후속. 고정 카메라 사각지대를 넘기 위해 드론으로 확장했다.