[캡스톤] 드론과 GPS를 이용한 객체 인식 및 실시간 위치 추적
🌾 수확 완료
비행 중인 드론 영상에서 사람·차량을 실시간으로 인식하고 GPS와 결합해 위치를 추적하는 시스템. 고정 카메라 방범 로봇의 사각지대를 넘기 위한 후속 프로젝트
- YOLOv5
- OpenCV
- GPS
- Python
- 실시간 영상 처리
개요
경운대학교 소프트웨어학부 연구실에서 진행한 팀 프로젝트다. 앞선 무인 방범 로봇 프로젝트는 고정된 카메라 위치가 한계였다. 카메라가 닿지 않는 사각지대가 반드시 생긴다. 이걸 해결하려고 넓은 지역을 비행하는 드론에 객체 인식 시스템을 탑재하고, GPS와 결합해 인식한 대상의 위치를 실시간으로 추적하는 방향으로 기획했다.
문제
고정 카메라에서 잘 돌던 인식 모델을 드론에 올리면 조건이 완전히 달라진다.
- 카메라가 계속 움직이고 흔들려서 프레임 간 배경이 고정되지 않는다.
- 비행 고도와 각도에 따라 대상 크기가 크게 변한다.
- 빛, 날씨 같은 야외 변수가 인식률과 처리 속도를 동시에 흔든다.
“정적인 환경에서 되는 것”을 “동적인 환경에서도 실시간으로 되게” 만드는 것이 이 프로젝트의 과제였다.
내가 한 일
포트폴리오에 적은 기여도는 설계 50% / 개발 40% / 최적화 30%다.
- 실시간 객체 인식 파이프라인 구현 - YOLOv5와 OpenCV를 결합해 움직이는 드론 영상에서 사람·차량을 실시간으로 감지하는 파이프라인을 만들었다. 영상 입력, 전처리, 추론, 결과 표시까지 한 흐름으로 이어지게 구성했다.
- 인식 최적화와 튜닝 - 비행 중 생기는 변수(빛, 흔들림, 날씨) 속에서도 인식률과 처리 속도를 유지하도록 이미지 전처리 로직을 고도화하고 모델 파라미터를 튠했다. 정확도만 올리면 속도가 떨어지고, 속도만 챙기면 놓치는 게 생겨서 둘 사이 균형점을 찾는 반복이 대부분이었다.
결과
고정 환경을 넘어 드론이라는 동적 환경에서도 실시간 객체 인식·추적 시스템을 구동해 냈다. 방범 로봇 프로젝트에서 한 단계 나아간 시스템 통합 역량을 인정받아 우수논문상을 받았다.
코드는 GitHub에 있다: KWDR-2024CLP/Drone-AI
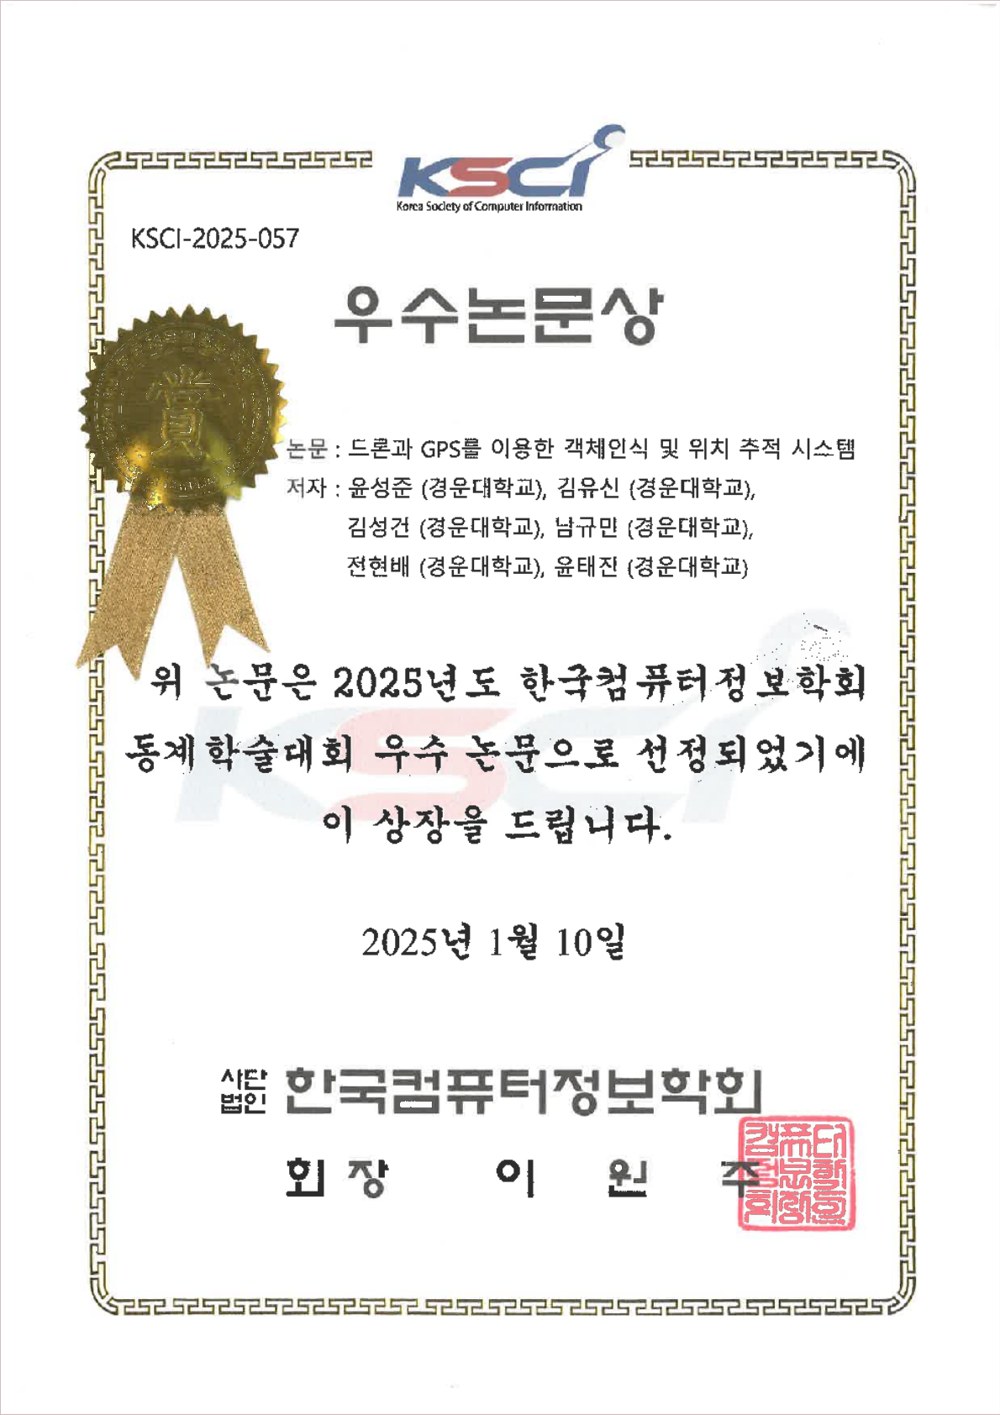
수상 증적
논문 “드론과 GPS를 이용한 객체인식 및 위치 추적 시스템”으로 2025년 한국컴퓨터정보학회(KSCI) 동계학술대회(제71차) 우수논문상을 받았다.
배운 것
- 모델 성능은 환경에 종속된다. 같은 YOLOv5도 고정 카메라와 드론에서 전혀 다르게 동작한다. 데이터셋과 전처리가 실제 운용 환경을 얼마나 닮았는지가 모델 구조보다 결과를 더 크게 좌우했다.
- 실시간이라는 제약이 설계를 결정한다. 프레임을 다 처리할 수 없으면 무엇을 버릴지 정해야 한다. 전처리 단계에서 무엇을 줄이고 무엇을 남길지 결정하는 것도 설계의 일부였다.
- 하드웨어와 소프트웨어를 함께 보는 감각. 드론 제어, 영상 스트림, 추론, GPS 데이터가 한 시스템 안에서 맞물려야 했다. 이때 쌓은 “전체 파이프라인을 직접 세워 본” 경험이 이후 프로젝트에서 백엔드와 모델 최적화를 같이 다루는 기반이 됐다.
한계
- 인식 대상이 사람·차량 두 종류다. 대상을 늘리면 데이터 수집과 튜닝을 다시 해야 한다.
- 야외 변수는 완전히 통제할 수 없어서, 시험 비행 조건 밖(강한 역광, 악천후)에서의 성능은 충분히 검증하지 못했다.
연관 프로젝트
- 객체인식 AI 기반 무인 방범 로봇 - 이 프로젝트의 출발점. 고정 카메라의 사각지대 한계가 드론 기반 추적으로 이어졌다.